

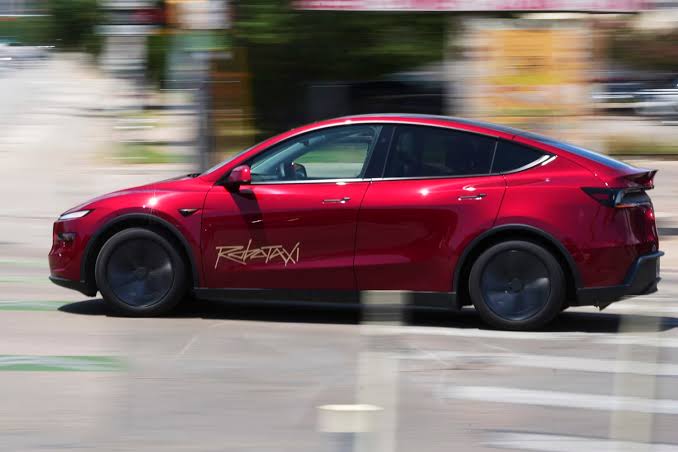
Tesla Robotaxi: estesa di un’ora (fino alle 23) l’operatività delle a guida autonoma ad Austin. Ma Elon Musk ribadisce che il principale ostacolo a un servizio notturno più ampio resta la capacità delle auto di riconoscere oggetti poco distinguibili al buio. Tornano così in discussione i limiti del Tesla Vision, basato esclusivamente sulle telecamere, senza supporto di LiDAR o radar.
L’estensione dell’orario di servizio dei Robotaxi ad Austin è significativa, perché arriva oltre un anno dopo il debutto, quando le richieste nell’app erano previste indicativamente dalle 6 del mattino fino a mezzanotte. Nel frattempo, però, l’espansione del servizio è rimasta più contenuta rispetto alle ambizioni iniziali.
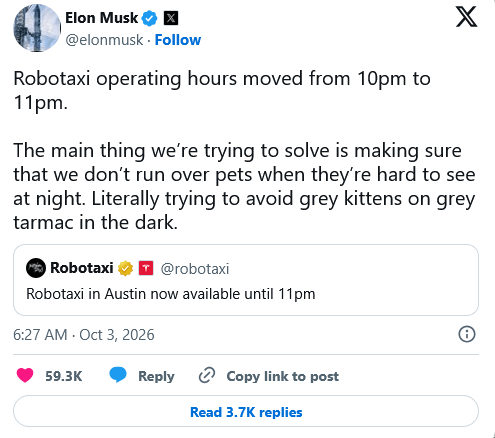
E’ stato Elon Musk in persona a spiegarne il motivo attraverso i canali social. Il problema riguarda soprattutto la percezione notturna di oggetti piccoli e poco distinguibili in contrasto rispetto allo sfondo. Una questione tutt’altro che secondaria per un sistema di guida autonoma destinato, nelle intenzioni di Tesla, a operare senza limitazioni di orario.
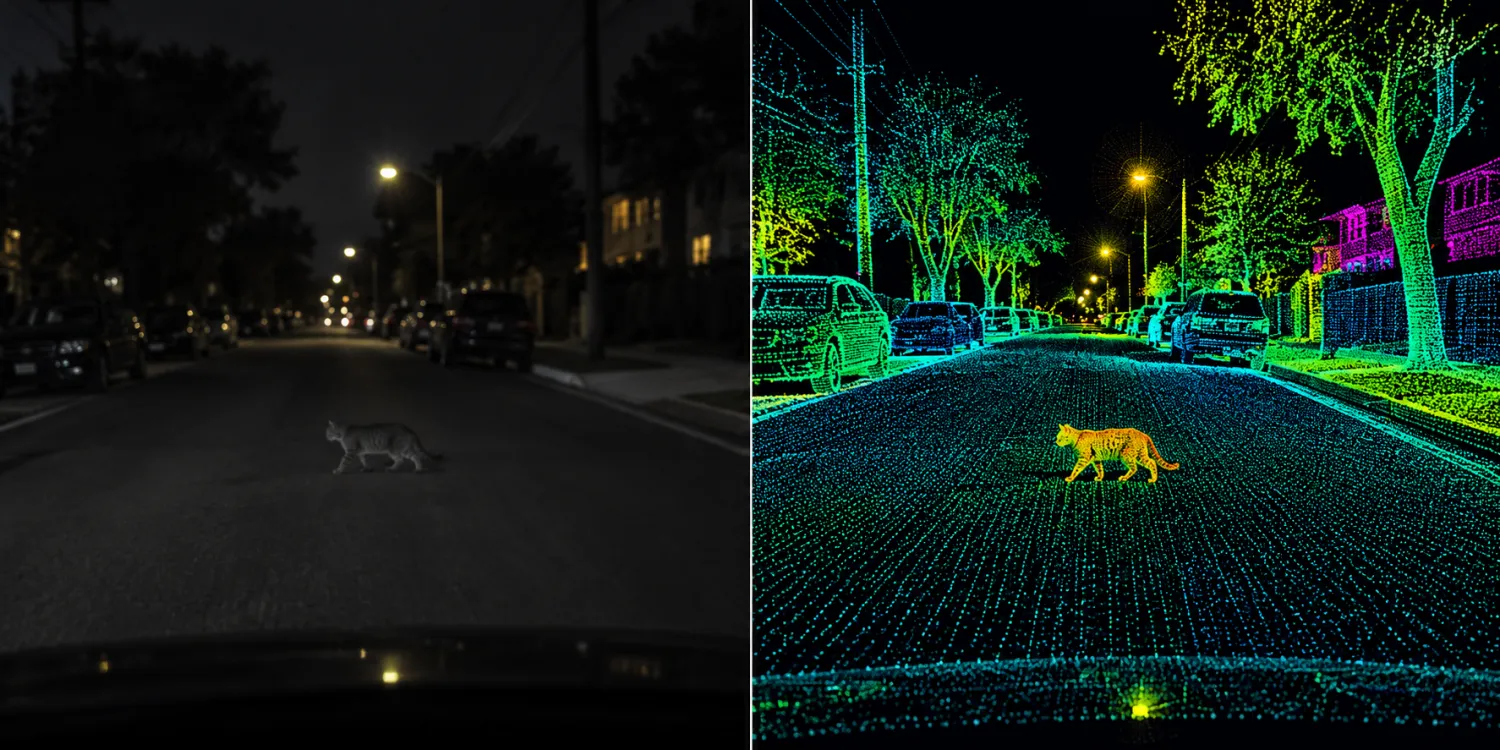
Il buio mette alla prova il Tesla Vision: Musk tira in ballo i “gatti grigi”
Il punto sollevato da Musk riguarda una caratteristica fondamentale delle telecamere di cui sono muniti i Robotaxi: sono sensori passivi, che devono ricavare informazioni dalla luce disponibile nell’ambiente.
Quando un oggetto presenta un contrasto molto basso rispetto allo sfondo, la sua identificazione può diventare più difficile, soprattutto in condizioni di scarsa illuminazione. Un piccolo animale sul manto stradale – e Musk cita “i gattini grigi su asfalto grigio”) – rappresenta quindi un “caso” particolarmente impegnativo per il sistema Tesla Vision.
LiDAR e radar: Tesla dice ancora no
La questione è interessante perché Tesla ha deliberatamente seguito una strategia opposta rispetto a quella adottata da diversi operatori della guida autonoma, che utilizzano invece il LiDAR e i radar.
L’azienda ha eliminato il radar dai veicoli a partire dal 2021 e successivamente anche i sensori ultrasonici. Il LiDAR non è mai entrato nella dotazione di serie delle Tesla. Mentre la strategia di guida autonoma è stata costruita attorno alle sole telecamere e all’elaborazione software.
Musk ha più volte sostenuto che il Lidar rappresentasse una soluzione non necessaria per arrivare alla guida autonoma generalizzata. Nel corso degli anni ha definito il suo utilizzo un “fool’s errand” (in soldoni, una perdita di tempo) e ha ribadito la centralità delle reti neurali e della visione artificiale.
Il ruolo dei sensori attivi
Oggi, però, il problema descritto dallo stesso Musk riguarda proprio uno degli scenari nei quali i sensori attivi possono fornire informazioni complementari alle immagini.
Il Lidar segue infatti un principio differente. Il sensore emette impulsi laser e misura il tempo necessario perché ritornino, costruendo una rappresentazione tridimensionale dell’ambiente. Non deve quindi necessariamente distinguere un oggetto per colore o contrasto.
Anche il radar, basato sulle onde radio, aggiunge informazioni differenti rispetto alle telecamere, tra cui la velocità relativa degli oggetti. È meno efficace nel riconoscere dettagli molto piccoli, ma mantiene capacità di rilevamento in condizioni come nebbia, polvere o forte abbagliamento.
Guida autonoma, Waymo: “Ecco perché la visione artificiale da sola non basta”
In ballo la sicurezza della guida autonoma
La differenza tecnologica emerge guardando al confronto con Waymo, operatore statunitense che utilizza una combinazione di telecamere, Lidar e radar sui propri veicoli autonomi.
Il confronto non significa che una configurazione multisensore elimini ogni rischio. Anche i sistemi più avanzati possono commettere errori e gli ambienti urbani presentano situazioni difficili da prevedere. Il punto è piuttosto un altro: nella guida autonoma, utilizzare sensori con caratteristiche fisiche differenti consente di compensare almeno in parte i limiti di ciascuna tecnologia.

Per il Tesla Robotaxi un nodo da sciogliere
Per un servizio Robotaxi destinato a funzionare senza conducente e senza limitazioni temporali, la capacità di operare al buio non è un dettaglio marginale. È una condizione ordinaria della guida urbana.
La vera questione diventa allora capire quanto rapidamente Tesla riuscirà a migliorare la percezione notturna attraverso software e telecamere. L’azienda potrebbe raggiungere risultati sempre migliori senza aggiungere nuovi sensori, ma il caso dei piccoli oggetti a basso contrasto mostra quanto sia ancora centrale il rapporto tra algoritmi e limiti fisici dei sensori.
LEGGI anche: Tesla Full Self-Driving: la nostra prova rivela come funziona. E guarda il VIDEO
TAG: Tesla Robotaxi
mi pare di capire Musk non teme Trump, ma teme la comunità dei gattari, questo mi apre idee su come si potrebbero usare i gattari anche nelle competizioni politiche
Sicuro. Processare i dati che arrivano dai sensori non è gratis, richiede un certo dispendio di potenza computazionale (sia in fase di “guida”, che in fase di addestramento). Questa non è una risorsa illimitata. Dunque, va spesa oculatamente, impiegandola nel modo più efficiente. I sensori di immagine sono indispensabili (d’altra parte la viabilità è sviluppata in funziona della visione), e quindi il loro utilizzo non è negoziabile. Gli altri sensori *potrebbero* aggiungere informazioni utili, ma a scapito della potenza computazionale usata per la visione. Ergo, la cosa più efficiente è utilizzare tutta la potenza per i sensori di immagine.
il problema di Valerio Z è che essendo un convinto Teslaboy rifiuta persino le dichiarazioni del capo, reo di non averlo chiamato per la consulenza.. 🤣🤣
PS ovviamente, la colpa è di Waimo perché blablabla
Ma se sta ca… di guida autonoma non ci servirebbe DAVVERO?!?! lo dico da fan delle auto elettriche e di innovazione. cioè si campa anche senza.
anche senza congiuntivo si campa bene
E all’attuale salone di Parigi, solo 2 case auto offrono la possibilità di provare la guida autonoma: Tesla e Xpeng. E anche Xpeng è camera-only, avendo abbandonato i LiDAR un po’ di tempo fa. Ma dev’essere una coincidenza, vero?
” Il punto è piuttosto un altro: nella guida autonoma, utilizzare sensori con caratteristiche fisiche differenti consente di compensare almeno in parte i limiti di ciascuna tecnologia.”
Questo semplicemente non è vero. Dimostra un approccio semplicistico al problema, tipico di chi non ha conoscenze specifiche.
Che consenta di compensare è una possibilità; vera per esempio nel caso si disponga di una potenza computazionale in fase di training e di inferenza illimitata. Cosa che però sappiamo non essere vera ora, e molto difficilmente anche nel prossimo futuro.
Perchè quella che invece è una dimostrabile certezza e che la sensor-fusion porta ad una diluizione del compute disponibile, con tutte le conseguenze del caso.
Notare anche la seconda immagina postata da Electrek, quella colorata in cui il gatto si vede, non è derivata dall’uso di LiDAR, ma semplicemente fatta di sana pianta con l’AI.
no tesla è più brava.. sono tutte maldicenze cattive 🤣
lo ha scritto elon musk, non ciccio balilla. rassegnati
Per tua conoscenza, guarda che per ora è Waymo quella che ha ucciso un gatto. Di giorno. Con 1 LiDar sul tetto e altri 4 LiDAR perimetrali:
https://www.theguardian.com/us-news/2025/nov/05/san-francisco-waymo-kitkat-cat-death
Di che colore era il gatto?
mimetico (tigrato grigio)
Valerio se le confesso candidamente che non ho capito un accidente, lei me lo ri-spiega in italiano per piacere? 😃