

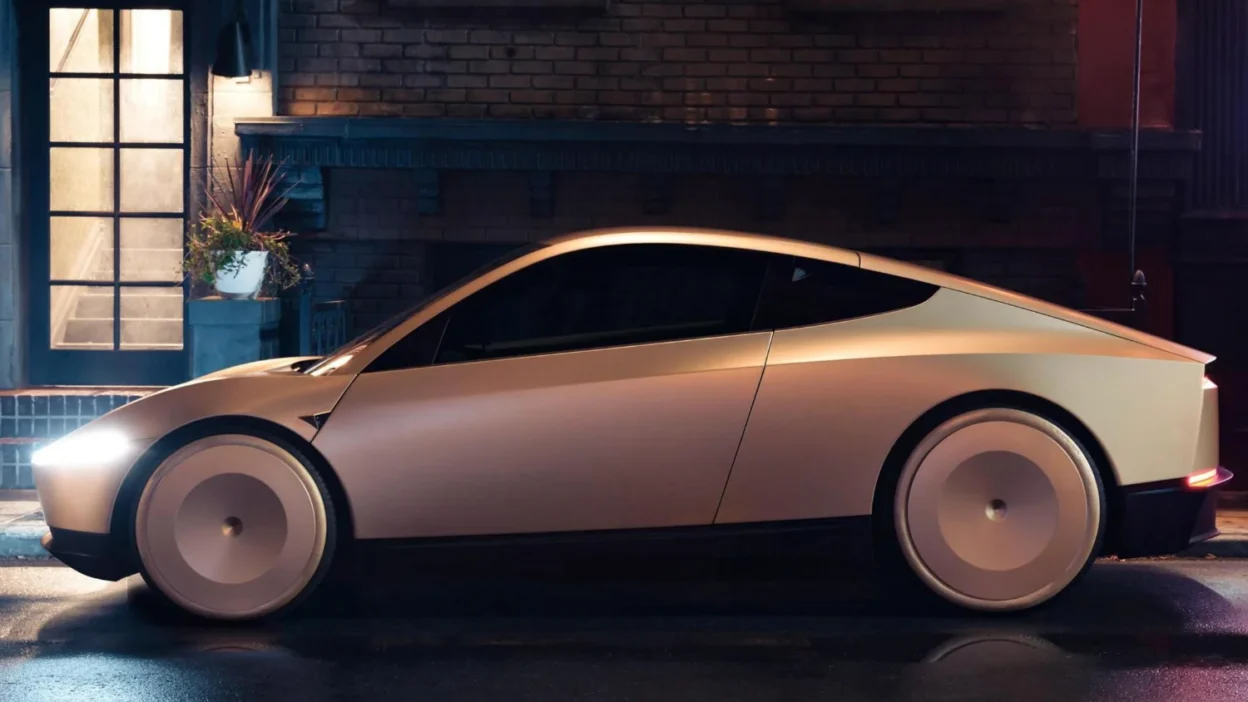
Tesla si prepara a mettere su strada il Cybercab, il robotaxi a due posti senza volante e pedali che dovrebbe rappresentare il passo più radicale del progetto di guida autonoma dell’azienda. Il debutto è atteso entro la fine di agosto ad Austin. Il problema è che proprio ad Austin, nelle scorse settimane, un robotaxi Tesla ha urtato una fila di dissuasori mentre viaggiava senza conducente.
Il tempismo non potrebbe essere più scomodo per Tesla. Il Cybercab è infatti progettato per eliminare completamente la possibilità che un passeggero possa prendere il controllo del veicolo: niente volante, niente pedali e nessun conducente umano. L’intero modello operativo dipende quindi dalla capacità del sistema di guida autonoma di gestire anche situazioni impreviste, comprese quelle apparentemente banali.
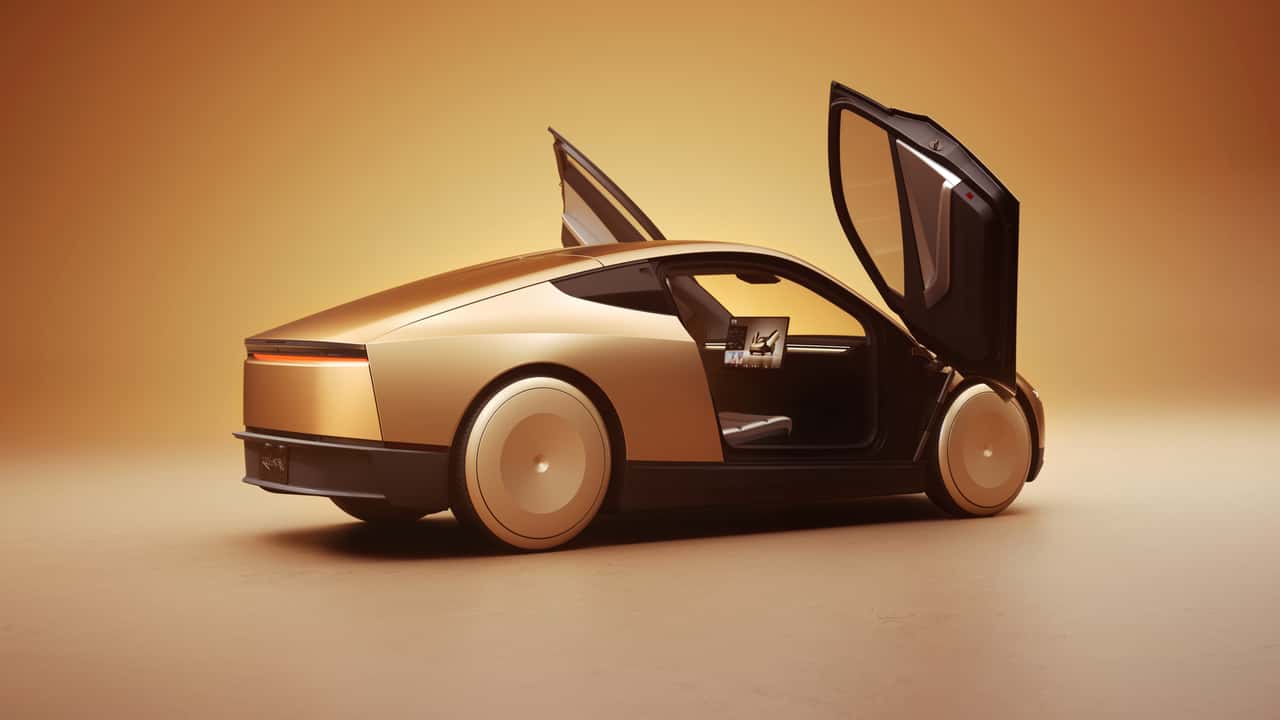
Il Cybercab è pronto per le strade di Austin?
Secondo le informazioni disponibili, Tesla punta a iniziare l’impiego del Cybercab sulle strade pubbliche di Austin entro la fine di agosto. In una prima fase i veicoli dovrebbero trasportare dipendenti dell’azienda, per poi essere integrati nel servizio Robotaxi già attivo nella città texana.
Tesla sta preparando anche le strutture di supporto. I soccorritori di Austin hanno ricevuto indicazioni specifiche su come intervenire nel caso in cui un Cybercab rimanga coinvolto in un incidente e debba essere spostato.
Il nuovo modello è già in produzione in Texas e diversi esemplari sono stati avvistati nell’area della fabbrica. La vera sfida per Tesla ora è dimostrare che il Cybercab può circolare senza conducente in modo affidabile.
Tesla Cybercab, consumi da record: mai così bassi per una EV
Il caso del robotaxi che non ha evitato i dissuasori
Ed è qui che entra in scena l’episodio avvenuto proprio ad Austin. Un video registrato (vedi qui sotto) dall’abitacolo di una Model Y utilizzata come robotaxi mostra il veicolo entrare in una porzione di carreggiata chiusa al traffico e protetta da una serie di dissuasori flessibili. L’auto si ferma davanti agli ostacoli, avanza lentamente, torna indietro e ripete la manovra. Dopo diversi tentativi, però, procede fino a urtare e abbattere i paletti, invece di aggirarli o uscire dalla situazione.
Dal video non è possibile stabilire se sia intervenuto un operatore remoto, una possibilità prevista dall’architettura del servizio Tesla. Nessuna persona è rimasta ferita, ma l’episodio solleva una questione più importante del danno materiale: il sistema aveva apparentemente riconosciuto l’ostacolo, ma non è riuscito a trovare una strategia corretta per superare la situazione.
Oltre…l’ostacolo
La criticità riguarda proprio la comprensione della situazione stradale e la pianificazione della manovra. Tesla utilizza un approccio diverso da quello di sistemi come Waymo, che fanno ampio affidamento anche su mappe dettagliate delle aree operative.
È proprio la capacità di gestire gli errori e le situazioni non previste a rappresentare uno dei passaggi più difficili verso una guida autonoma realmente generalizzabile. Un robotaxi non deve soltanto evitare gli ostacoli: deve anche capire quando la propria interpretazione della strada è sbagliata e uscire autonomamente dall’impasse.
E la stessa Tesla sostiene che i suoi robotaxi hanno un record di sicurezza “impeccabile” dopo oltre 380.000 miglia di guida autonoma senza conducente.
Tesla pubblica i dati sugli incidenti dei suoi Robotaxi: risultati contrastanti
Un debutto da osservare
Il debutto del Cybercab rende tutto questo ancora più delicato. Un Robotaxi, infatti, conserva comunque una configurazione automobilistica tradizionale e può essere utilizzato con un conducente umano. Il Cybercab nasce invece per un servizio nel quale l’intervento manuale dall’abitacolo non è possibile. E un’auto senza volante né pedali non può permettersi gli stessi margini di errore di un’auto tradizionale.
Tesla prevede sistemi di assistenza remota per affrontare situazioni problematiche, ma resta da capire quanto questo modello possa essere scalato quando la flotta crescerà da poche decine a centinaia o migliaia di veicoli.
Austin sarà quindi il primo grande banco di prova di un’auto che non si limita a offrire una funzione di guida autonoma, ma rinuncia fisicamente ai comandi tradizionali. E il fatto che, proprio nella stessa città, un robotaxi abbia recentemente avuto difficoltà davanti a una fila di semplici dissuasori rende il debutto ancora più interessante da osservare.
LEGGI anche: “E dopo la guida autonoma? Le auto connesse e cooperative” e guarda il VIDEO
Se poi Tesla sostiene che i dati sono impeccabili, chi mai avrà dei dubbi? Hanno costruito una reputazione sull’essere “trasparenti”.
E questo Waymo che aveva urtato un palo? Non aveva abbastanza LiDARs? La Mappa Ultra-HD non mappava?
https://www.youtube.com/watch?v=HAZP-RNSr0s
Bisognerebbe innanzitutto capire perché il cybercab si è infilato in un vicolo cieco. Era ben segnalato? O ha letto male la segnaletica? A giudicare dal video anche un umano avrebbe avuto grosse difficoltà in quella situazione. Era di pochi giorni prima la notizia, passata assolutamente sotto silenzio, che il cybercab aveva avuto zero incidenti, ma appena succede una cosa del genere, senza feriti, e quasi senza danni ecco i titoloni. Vabbè
-perché il cybercab si è infilato in un vicolo cieco-
Perchè gli sembrava che ci fosse entrata una Model 3 con su le minigonne. Quel porco.
Personalmente non mi fido e non mi fiderò a lungo dei sistemi di guida automatizzata; gli attuali livelli 2 e 3 già mostrano pesantissimi limiti su gestioni abbastanza “semplici” (mantenimento corsie o riconoscimento corretto dei limiti di velocità cui adeguare l’andatura ad esempio), figuriamoci riuscire ad interpretare tutte le variabili possibili (ed impossibili, a volte ! ) che troviamo su strada !
Son felice che la mia BEV ha un livello sopportabilissimo e personalizzabile di ADAS ma temo futuri aggiornamenti “forzosi” che aumentino i livelli di intervento, come mi è capitato sull’ultimo SUV ice 😠🤬 in cui dovevo dis-attivare o ri-regolare tanti parametri AD OGNI ACCENSIONE !
E non sono l’unioco a pensarla cosi:
https://www.motor.es/noticias/desactivar-sistemas-seguridad-adas-coches-nuevos-2026115692.html
Al momento in Italia la scelta di circolare con vecchie o vecchissime auto è dettata da fattori puramente economici (costi acquisto e gestione) ma se continuano ad essere sistemi sempre più invasivi della privacy, del togliere anche il “piacere di guidare” o semplicemente di andare a giro senza sentire continui “richiami” anche per aver superato di 1kmh la velocità…. forse ci dovrò rinunciare pure io (o me lo “suggerirà l’INPS 😂 con la pensione effettiva…).
Finché funziono uso i miei sensi per guidare, forse l’unico motivo dove ci vedo un senso è per portare in giro chi ha problemi a guidare.
Non so negli USA, ma qui da noi in Italia le strade non sono fatte per la guida autonoma. I cartelli stradali possono essere assenti, o possono essere sostituiti da avvisi sul piano stradale, o possono essere illeggibili, danneggiati, parzialmente coperti da vegetazione… Un’altra problematica è che il sistema in certi casi non sa distinguere i cartelli stradali che riguardano la propria auto e discriminare quelli che non la riguardano, ad esempio i cartelli sull’autostrada che vengono letti quando si percorrela la parallela tangenziale, oppure il cartello del limite di 40kmh dell’uscita, quando invece si sta procedendo senza aver intenzione di uscire, ecc.
Di chi è la responsabilità? Della programmazione del software o del fatto che le strade non sono state pensate per un’auto autonoma? Forse non è importante sapere di chi è la responsabilità, forse bisogna accettare semplicemente la realtà dei fatti.